Integrare mecanica
Proces (fixare, ghidare, constrangere controlata)
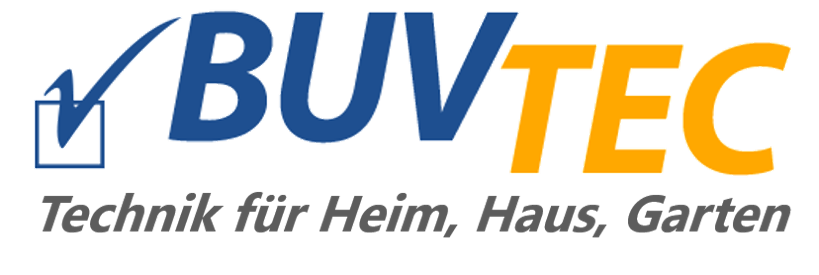
Proiectam, producem si implementam sisteme robotice care raman stabile la crestere volum, schimb de lot si audit OEM.
Integram miscarea, parametrii critici si constrangerea mecanica intr-o arhitectura controlata, validata si scalabila.
Miscare repetabila ≠ proces controlat
Construim sisteme in care robotul, procesul si constrangerile industriale funcționeaza ca un singur mecanism.
Solutii validate pentru repetabilitate, scalabilitate si stabilitate operaționala.
Instabilitatea apare cand arhitectura nu integreaza fixarea, miscarea si parametrii critici intr-un sistem coerent. Tolerantele, schimbul de lot si uzura amplifica aceasta lipsa de control. Validarea nu face decat sa confirme functionalitatea, nu si controlul variatiei in productie reala.
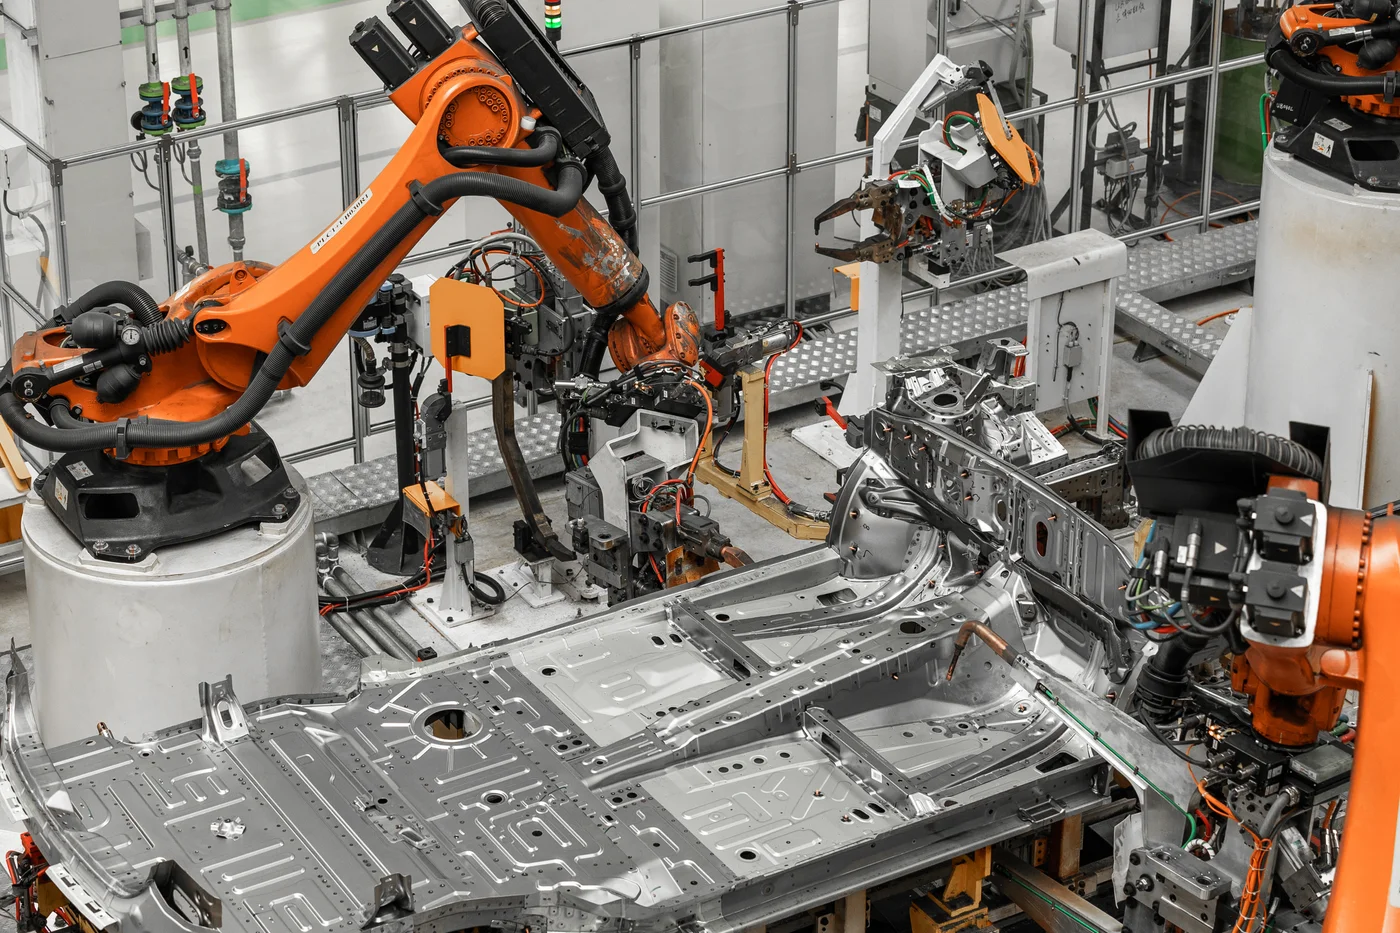
La volum redus, variatiile par gestionabile. La ramp‑up, se acumuleaza. Un fixture flexibil, referinte multiple sau grade de libertate necontrolate introduc deviatii care nu sunt vizibile in faza de validare initiala. Robotul isi repeta pozitia dar piesa nu repeta aceeasi pozitie.
Parametrii critici sunt setati, dar nu corelati cu dinamica reala a miscarii. Forta este definita nominal iar timpul este progamat 'static'. Energia este setata independent de variatia dimensionala. La ramp‑up, aceasta decuplare produce deviatii recurente, greu de anticipat.
Un proces poate respecta toleranta si totusi sa fie instabil. Fara monitorizare in ciclu a parametrilor critici, variatia nu este vizibila in timp real. Defectele apar intermitent, nu constant — ceea ce le face dificil de diagnosticat. Volumul accelereaza fenomenul.
FAT valideaza functionarea intr-un scenariu controlat. Productia testeaza robustetea in conditii reale. Multe sisteme sunt optimizate pentru demonstratie si validare punctuala, nu pentru trei schimburi continue, uzura progresiva si variatie reala de material.
Livram celule robotice complete, proiectate ca sisteme de proces, nu ca simple integrari mecanice. Fie ca este vorba despre o celula standalone sau integrare intr-o linie existenta, arhitectura este construita pentru stabilitate operationala pe termen lung. Fiecare sistem include:
Proces (fixare, ghidare, constrangere controlata)
Proces (forta, pozitie, timp, energie)
si monitorizare parametrica
Audit si analiza cauza‑efect
(MES, Quality, Flow)
Aplicam principiile de arhitectura si control de proces in aplicatii unde variatia produce defecte, rebut sau risc de audit. Ne concentram pe procese in care stabilitatea parametrica este critica pentru performanta si conformitate.
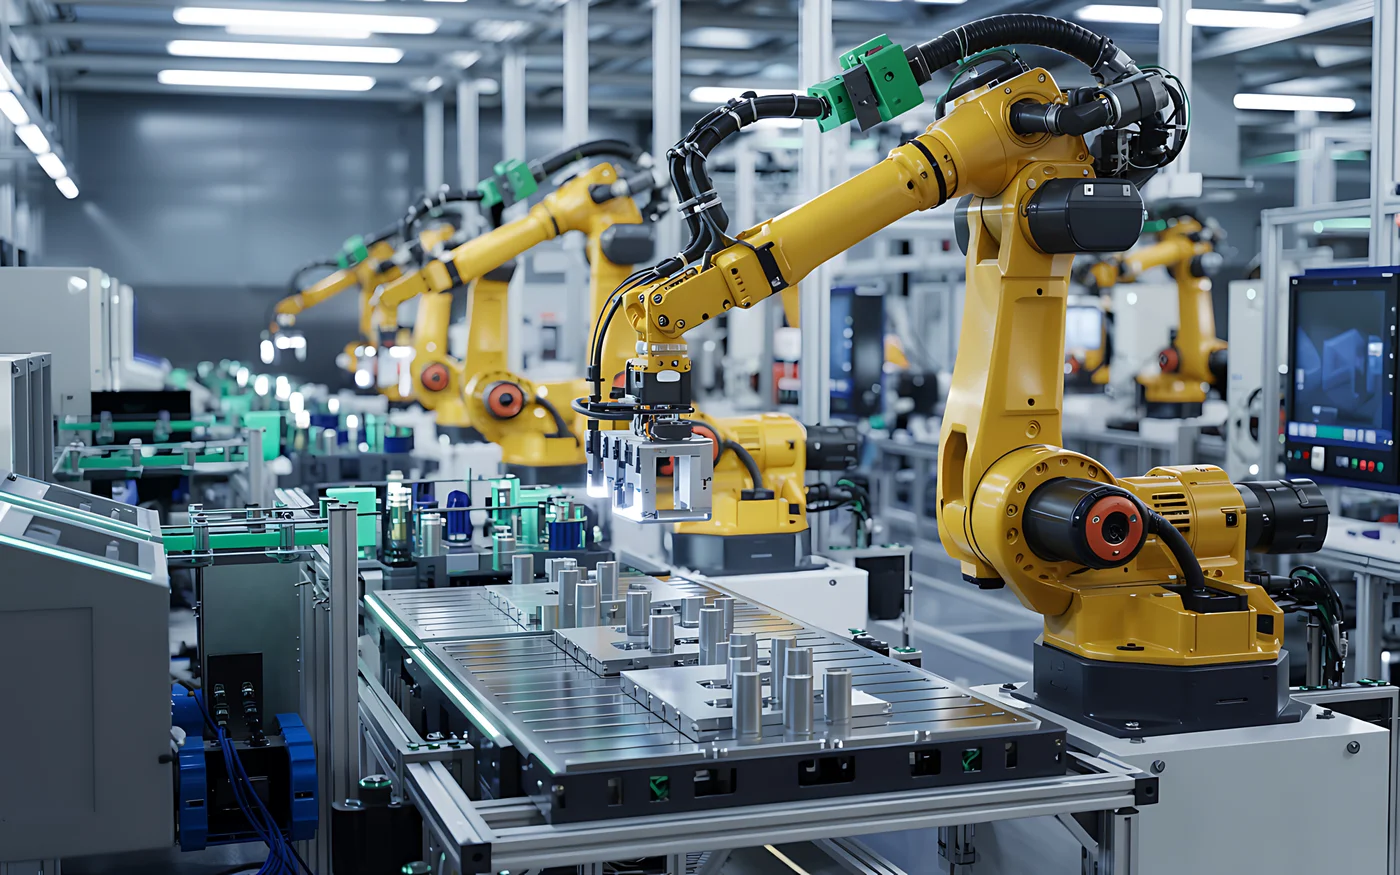
Proiectam si implementam celule pick & place cu control precis al pozitiei si manipulare toleranta la variatie, integrate in arhitectura liniilor existente.
Reducem variatiile, interventiile operatorilor, blocajele si riscul a.i cresterea volumelor sau schimbarea loturilor sa nu impacteze stabilitatea celulei.
Ex: alimentare/descarcare de linii automate, sortare, orientare piese, transfer intre statii, aplicatii unde pozitionarea influenteaza direct calitatea procesului urmator.
Integram roboti pentru alimentare si descarcare CNC‑uri, prese si echipamente speciale. Sincronizam miscarea robotului cu ciclul masinii si cu logica de siguranta pentru a elimina manipularea manuala, variatia mare de timp de ciclu intre schimburi si riscul de avarii determinate de incarcare/descarcare incorecta sau desincronizata.
Ex: operatii de prelucrare, turnare, presare, masini cu ciclu repetitiv unde incarcarea/descarcarea manuala genereaza variatie mare si timp mort.
Proiectam celule robotice de asamblare cu fixare mecanica dedicata si control de forta integrat, in care fiecare etapa este validata prin parametri masurati (forta, timp, deplasare) pentru fiecare piesa.
Reducem erorile de montaj, rework‑ul, rebuturile si riscul de respingere la audit.
Ex: montaj de subansamble mecanice/electromecanice, inserare de clipsuri, conectori, garnituri, ansambluri plastice cu tolerante stranse si cerinte mari de repetabilitate.
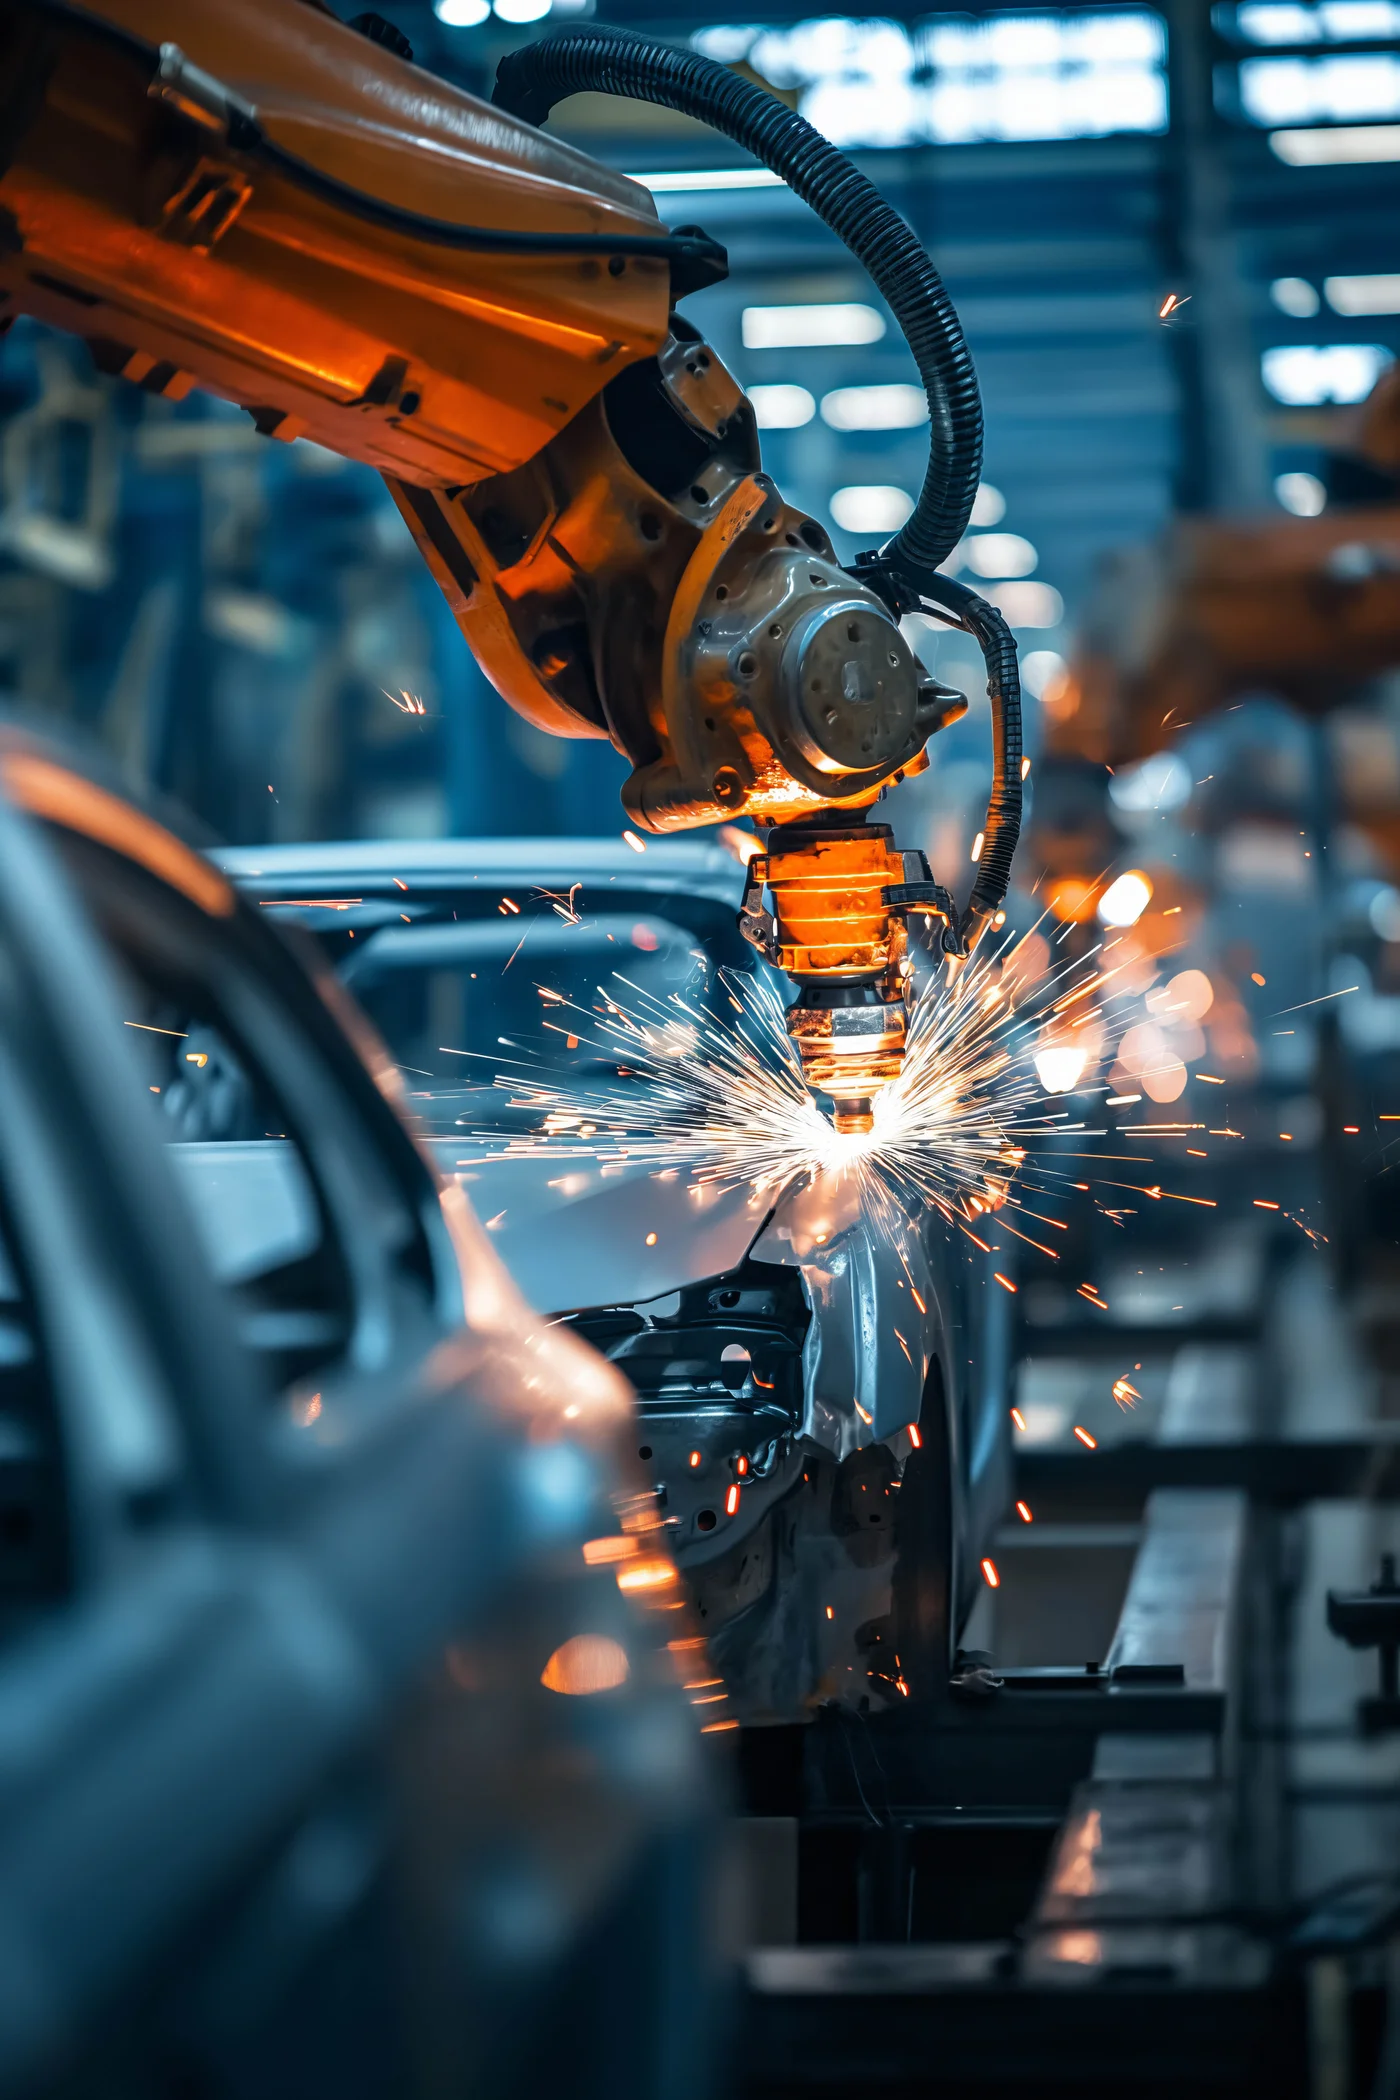
Controlam si validam in arhitectura sistemelor: energia, timpul, presiunea si deplasarea, plus pozitionarea pieselor pentru a elimina sudura inconsistenta, ajustarile manuale, rebuturile greu de anticipat. Asiguram controlul procesului in OEM/QA.
Ex: sudura de componente plastice, piese auto, carcase, elemente estetice sau functionale unde consistenta imbinarilor este critica.
Proiectam solutii robotizate pentru aplicare adezivi cu control volumetric, traiectorii stabile si management al temperaturii, plus validare si trasabilitate pe piesa.
Reducem defectele de lipire, consumul necontrolat de adeziv.
Ex: lipiri structurale sau functionale, etansari, garnituri form‑in‑place, adezivi tehnici in automotive, electrocasnice, bunuri de consum.
Implementam solutii robotice pentru taskuri unde forta determina functionalitatea finala.
Eliminam over‑press / under‑press, deteriorarea componentelor si riscul defectiunilor latente, greu de depistat, garantand incadrari in tolerantele functionale definite.
EX: montaj senzori, conectica, clipsuri, presare lagare, rulmenti, ansambluri plastice sensibile, procese unde prea multa sau prea putina forta genereaza defecte ascunse.
Nu aplicam aceeasi arhitectura in contexte diferite. Analizam sursele specifice de variatie si proiectam controlul procesului in functie de cerintele tehnice, de volum si de audit ale fiecarei industrii.
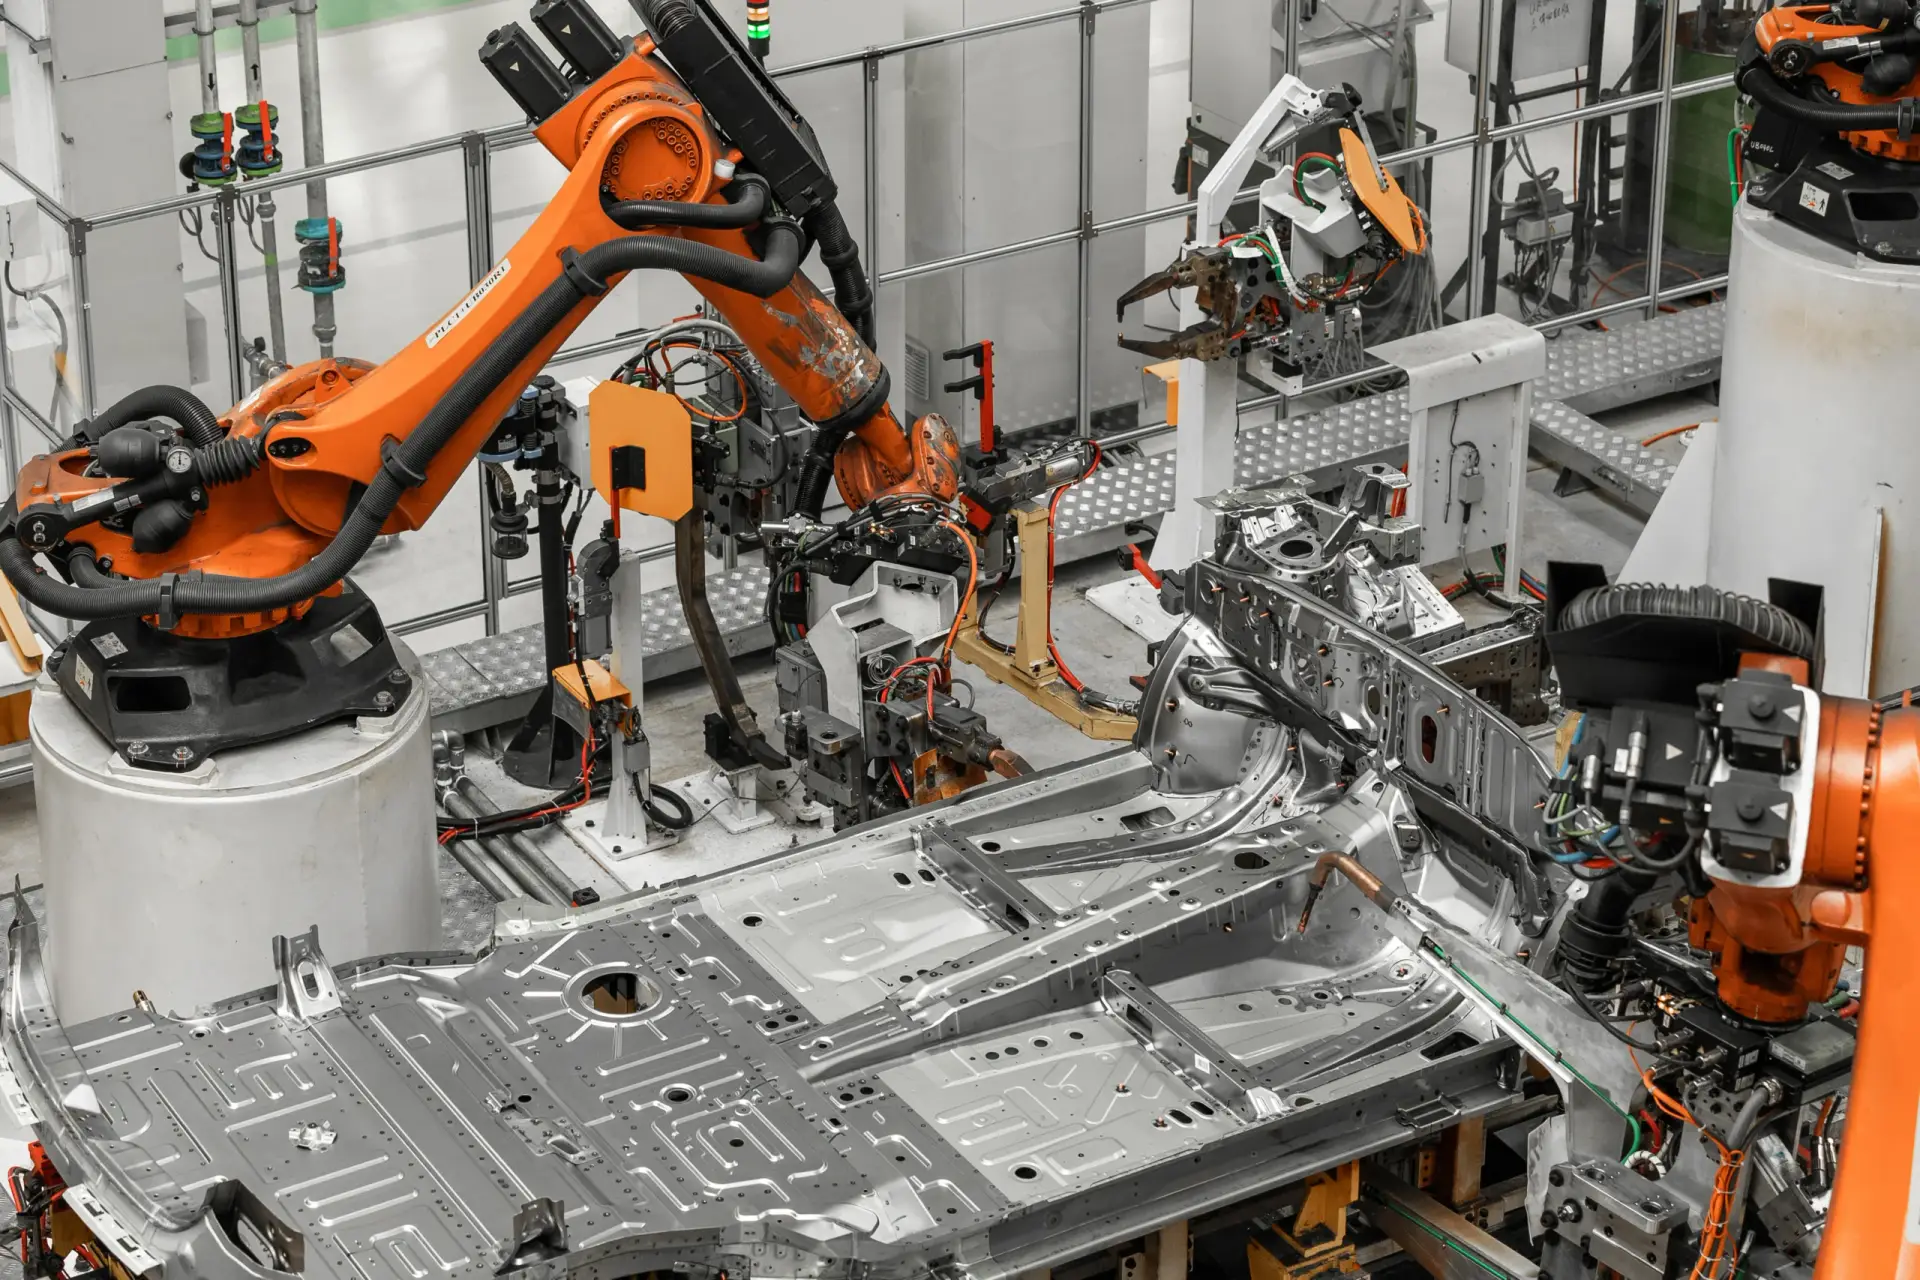
Procese cu tolerante stranse si cerinte OEM stricte; Volume mari, ramp‑up accelerat si schimb frecvent de variante; Operatii sensibile la forta, pozitie si energie (asamblare, sudura, adezivi); Control parametric si trasabilitate pentru audit si conformitate;
Inserari, presari si conectica sensibile la variatie dimensionala; Ansambluri cu tolerante cumulative si risc de defecte latente; Control forta–deplasare pentru functionalitate garantata; Stabilitate proces la schimb de lot si modificari constructive;
Volume mari si presiune pe cost si timp ciclu; Variabilitate materiala (plastice, elastomeri, subansamble); Procese de lipire, sudura si asamblare cu cerinte estetice ridicate; Reducerea rebuturilor si a interventiilor operatorilor;
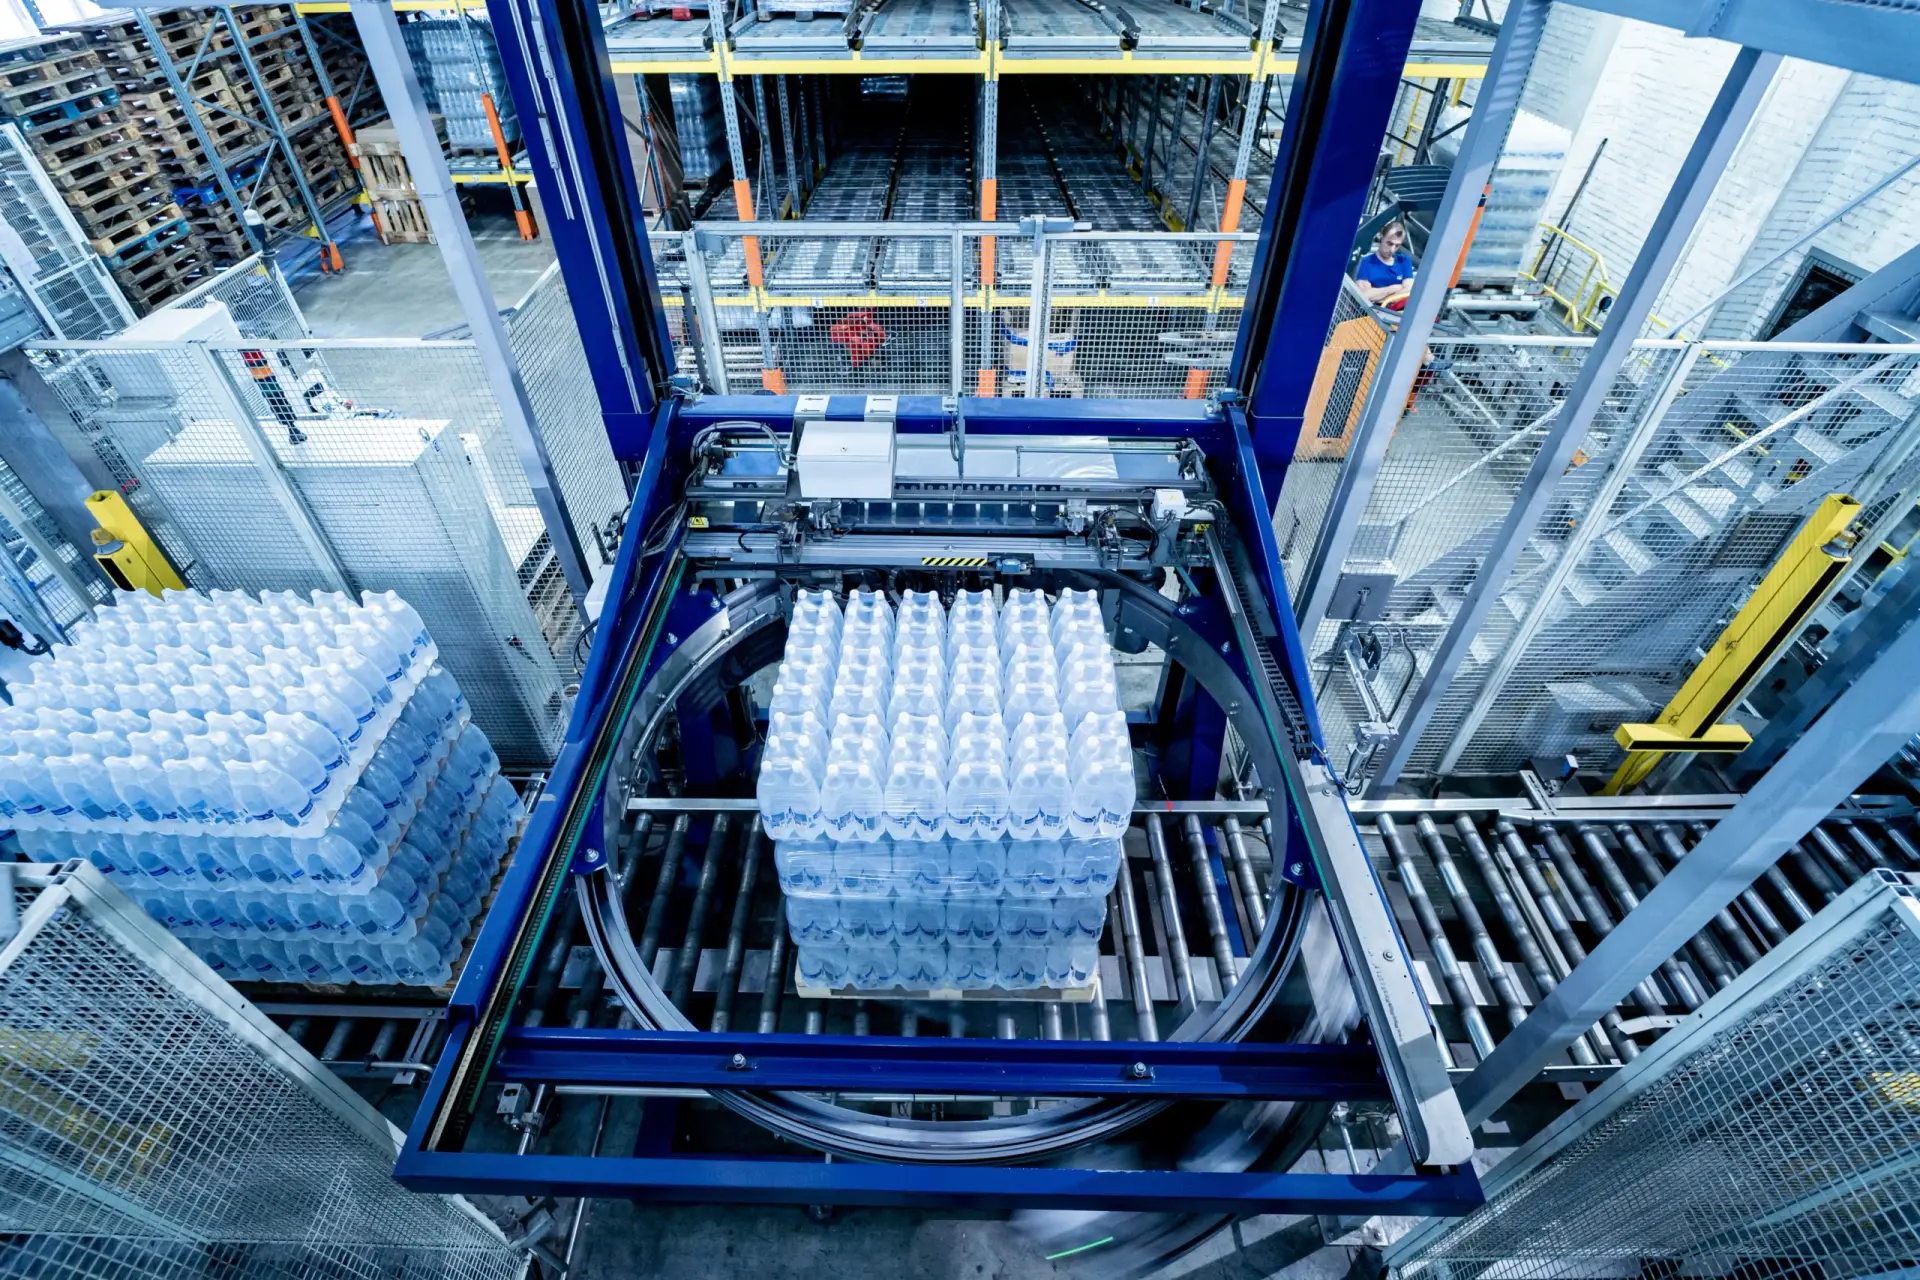
Manipulare multi‑varianta si schimb rapid de SKU; Pick & place cu cerinte de viteza si repetabilitate; Integrare in fluxuri existente si sisteme WMS/MES; Stabilitate operationala la variatie de volum si sezonalitate;
Identificam sursele reale de variatie: tolerante cumulative, schimb de lot, uzura, diferente intre schimburi. Proiectarea incepe de la deviatiile probabile, nu de la conditii ideale.
Corelam traiectoria, dinamica si secventierea cu parametrii critici (forta, timp, energie, pozitie). Miscarea nu este programata izolat, ci integrata in comportamentul procesului.
Proiectam fixarea si referentierea pentru a elimina gradele de libertate necontrolate. Pozitia piesei devine predictibila, nu probabilistica
Monitorizam si corelam parametrii critici la fiecare ciclu. Controlul procesului este demonstrabil, nu presupus.
Proiectele noastre
Discuta cu un inginer RCE